9月18日、Roboflowが「GPT-6 Astra Is the Best Vision Model We Have Tested」と題した記事を公開した。Roboflow側が「GPT-6 Astra」と呼称するこのモデルは、物体検出でmAP@50 82.1%を記録して競合を最大13.7ポイント上回り、テキストの代わりにバウンディングボックスで検索対象を指示する「ボックスプロンプティング」では精度が21.3%から90.1%へと急伸した。一方でマスク境界の精度ではSAM 3が優位であることも示されており、万能ではない。複数タスクの実測データとその使い分けの指針を、同社が詳しく報告している。
なお「GPT-6 Astra」という名称はOpenAIの公式リリース名称ではなく、Roboflowが評価記事内で使用している呼称である。OpenAIとしての正式モデル名や位置づけは現時点で公式には確認されていない点に留意されたい。
物体検出でQwen3.8 Maxを5.4ポイント上回る
Roboflowは自社のベンチマーク環境「Roboflow Vision Evals」を使い、Astraを複数のビジョンタスクで評価した。
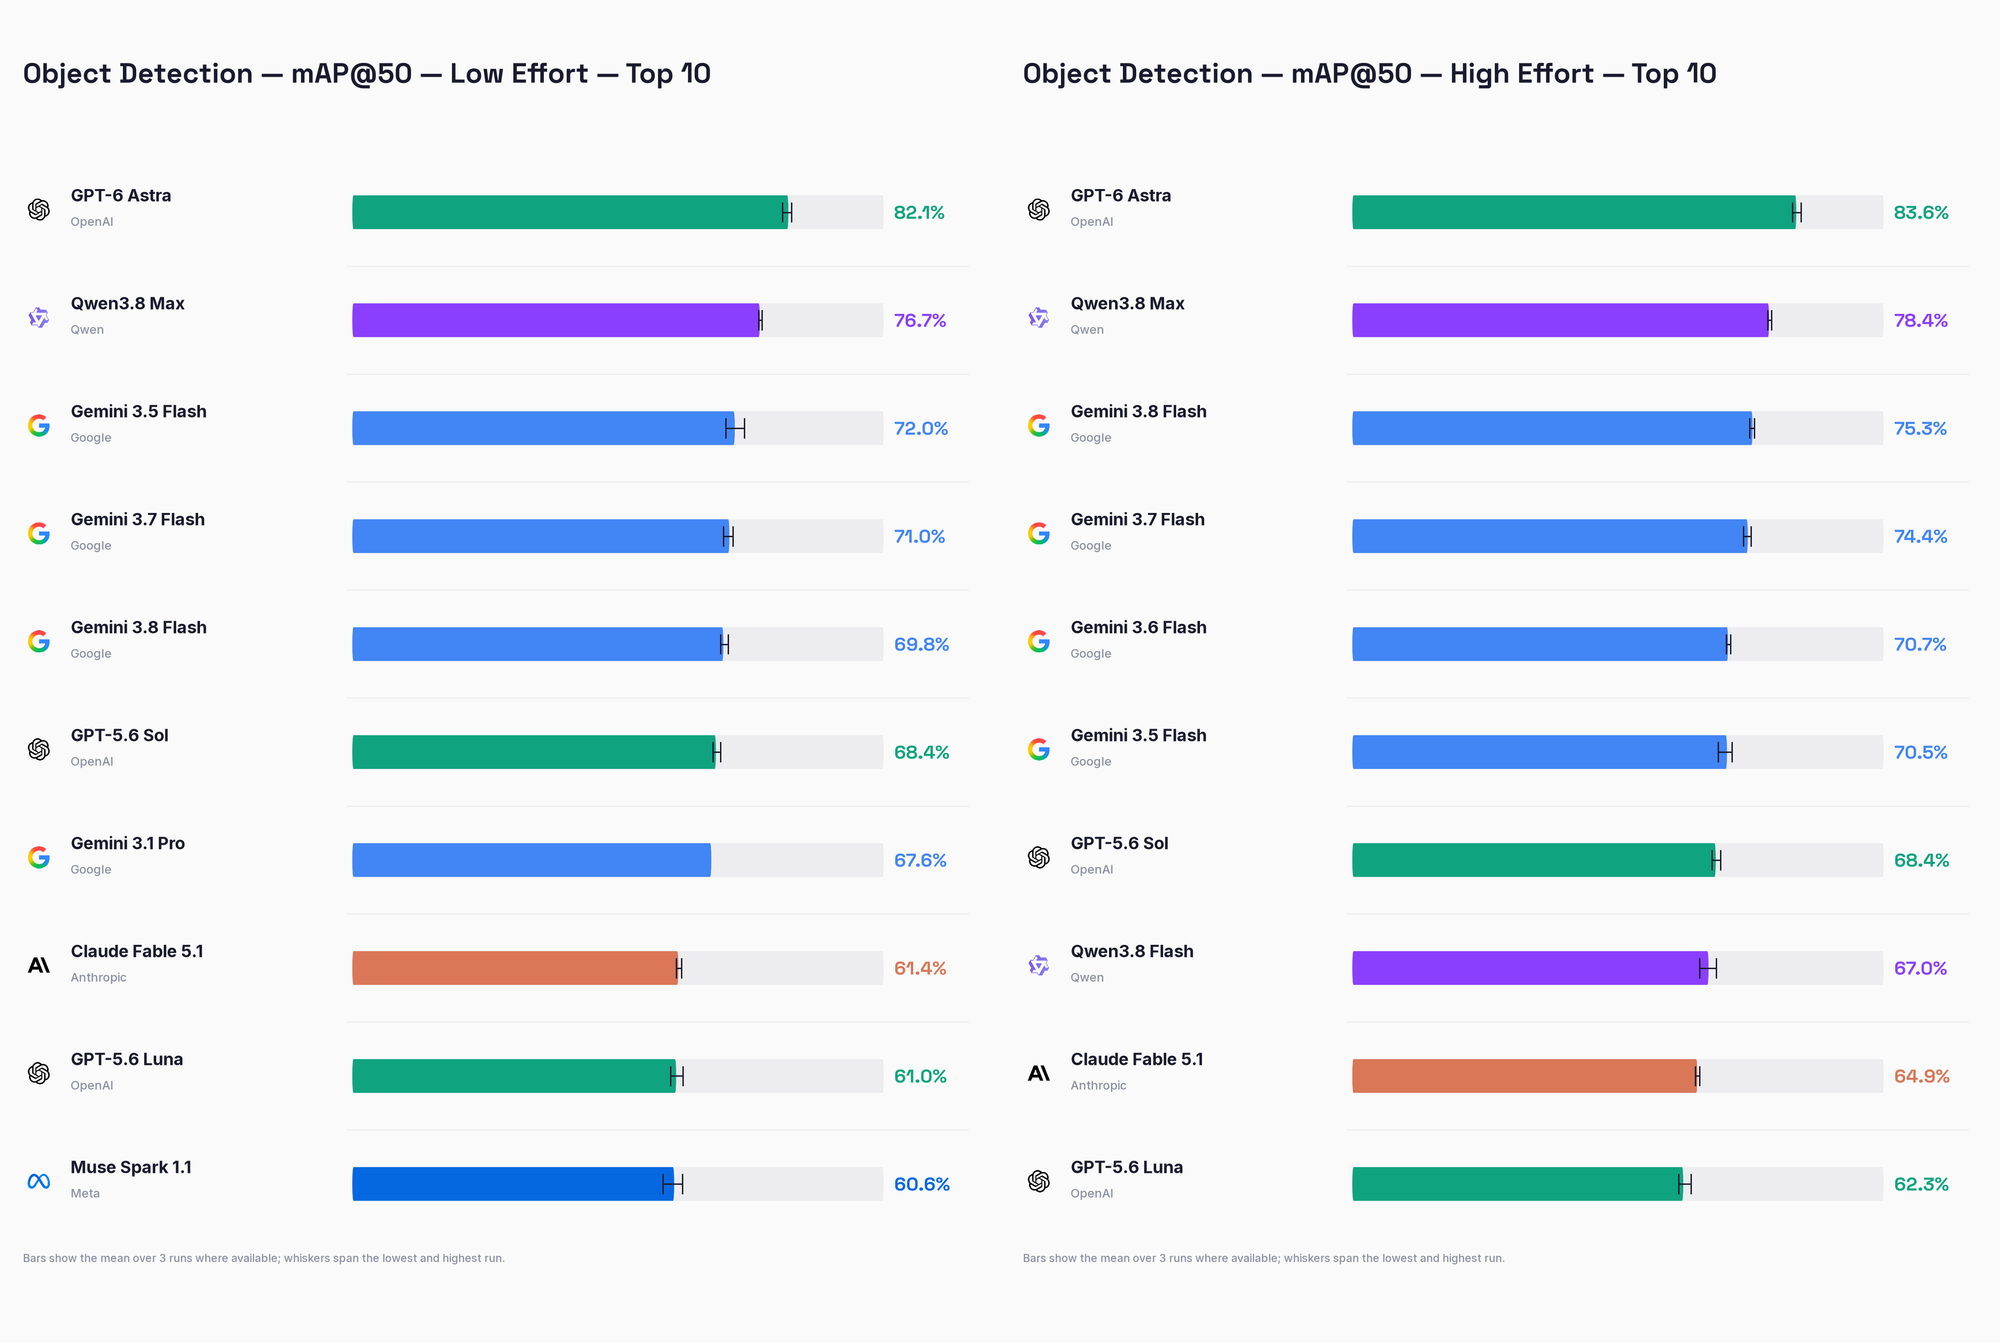
物体検出において、Astraは**低推論コスト設定でmAP@50が82.1%**を記録。2位のQwen3.8 Maxに5.4ポイント、GPT-5.6 Solには13.7ポイントの差をつけた。競合モデルは高推論コスト設定でもこのスコアに届かなかった。
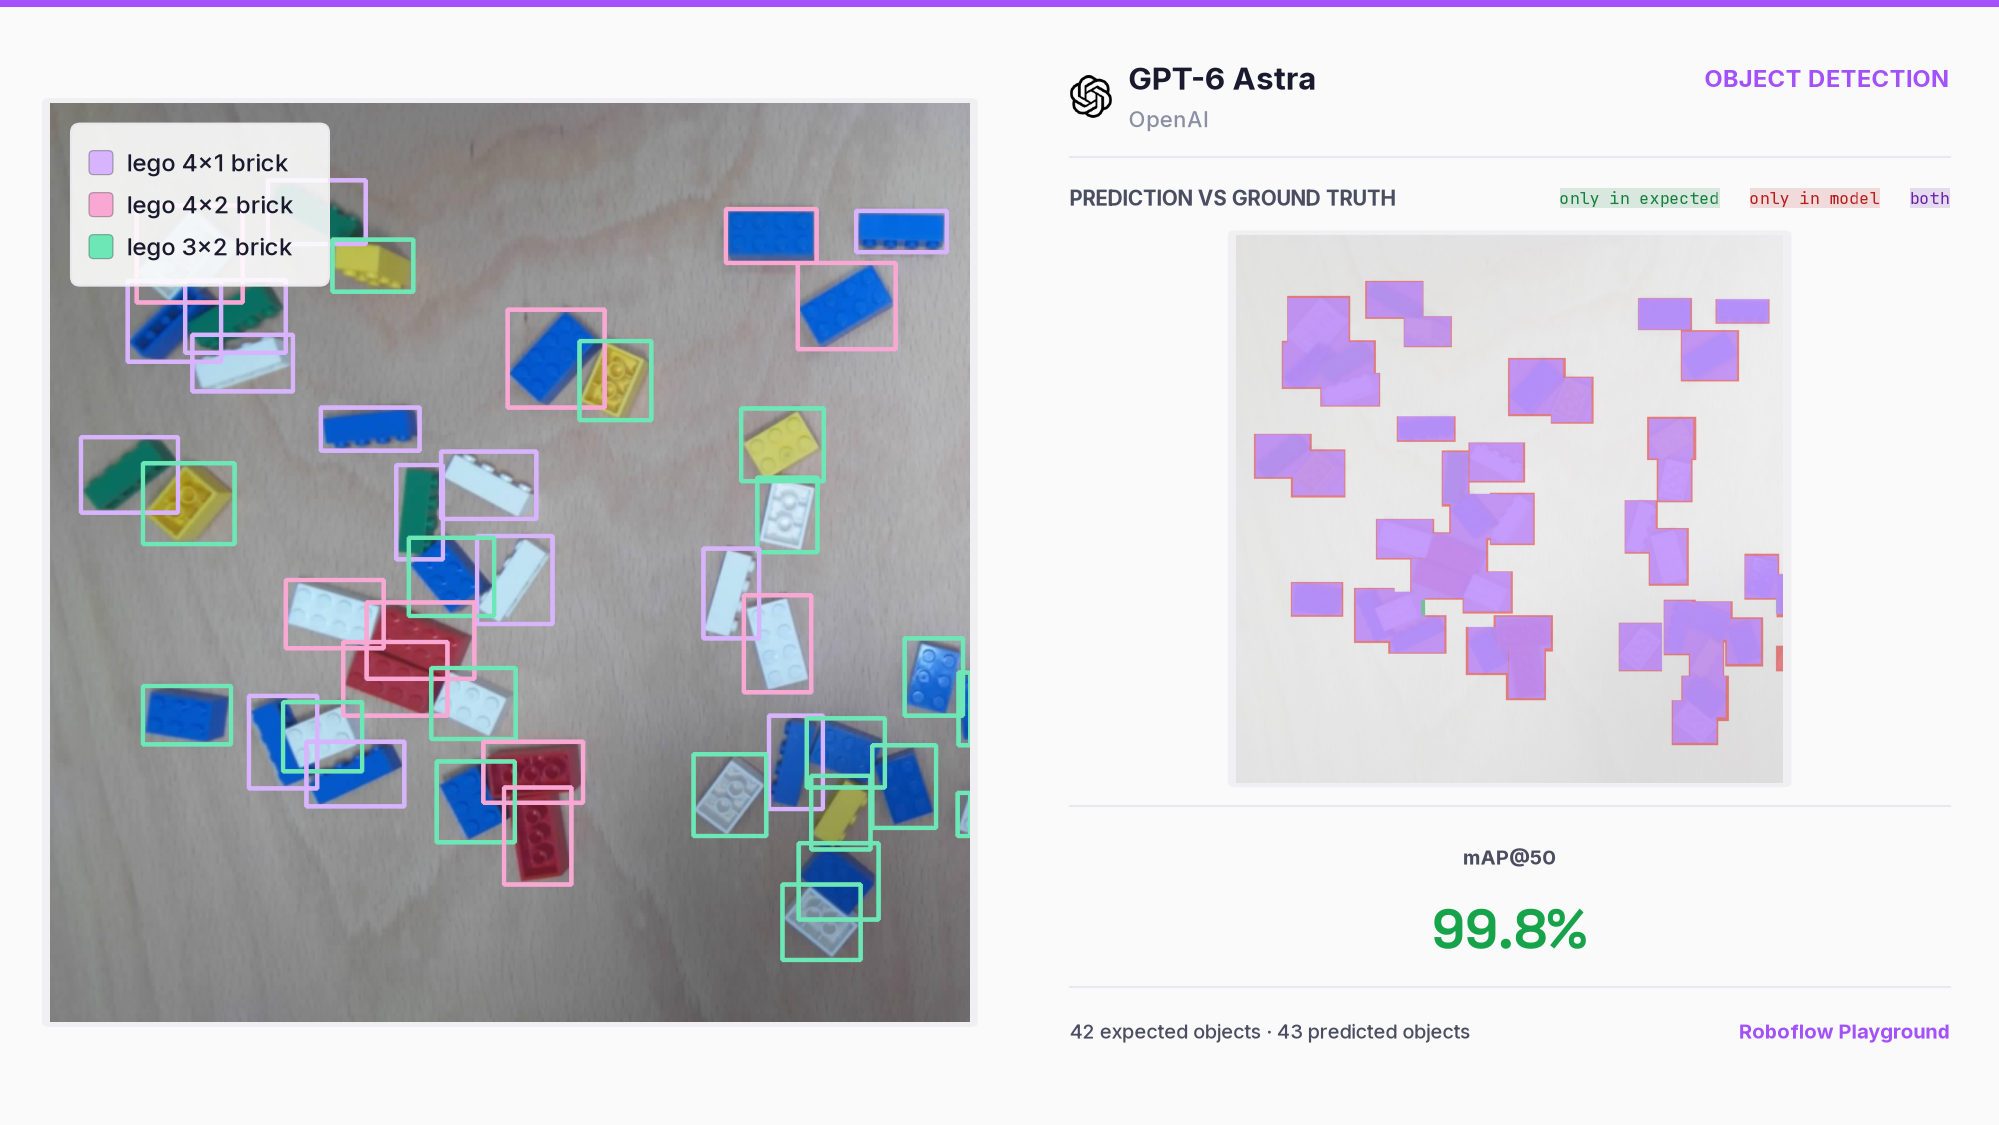
特筆すべきはその意味理解の深さだ。LEGOブロックの検出では、4×1・4×2・3×2という異なるサイズを色・角度・一部重なりがある状況下で区別し、**mAP@50で99.8%**を達成している。
Roboflowはこの結果を受け、Astraを自社のAuto Annotate機能のデフォルトモデルに採用した。バスケットボール選手をチーム名(CelticsとKnicks)だけで分類するプロンプトが、照明・ユニフォーム・コートの状態が変わっても機能し続けるという事例も示されている。
テキストではなく「バウンディングボックス」でプロンプトできる
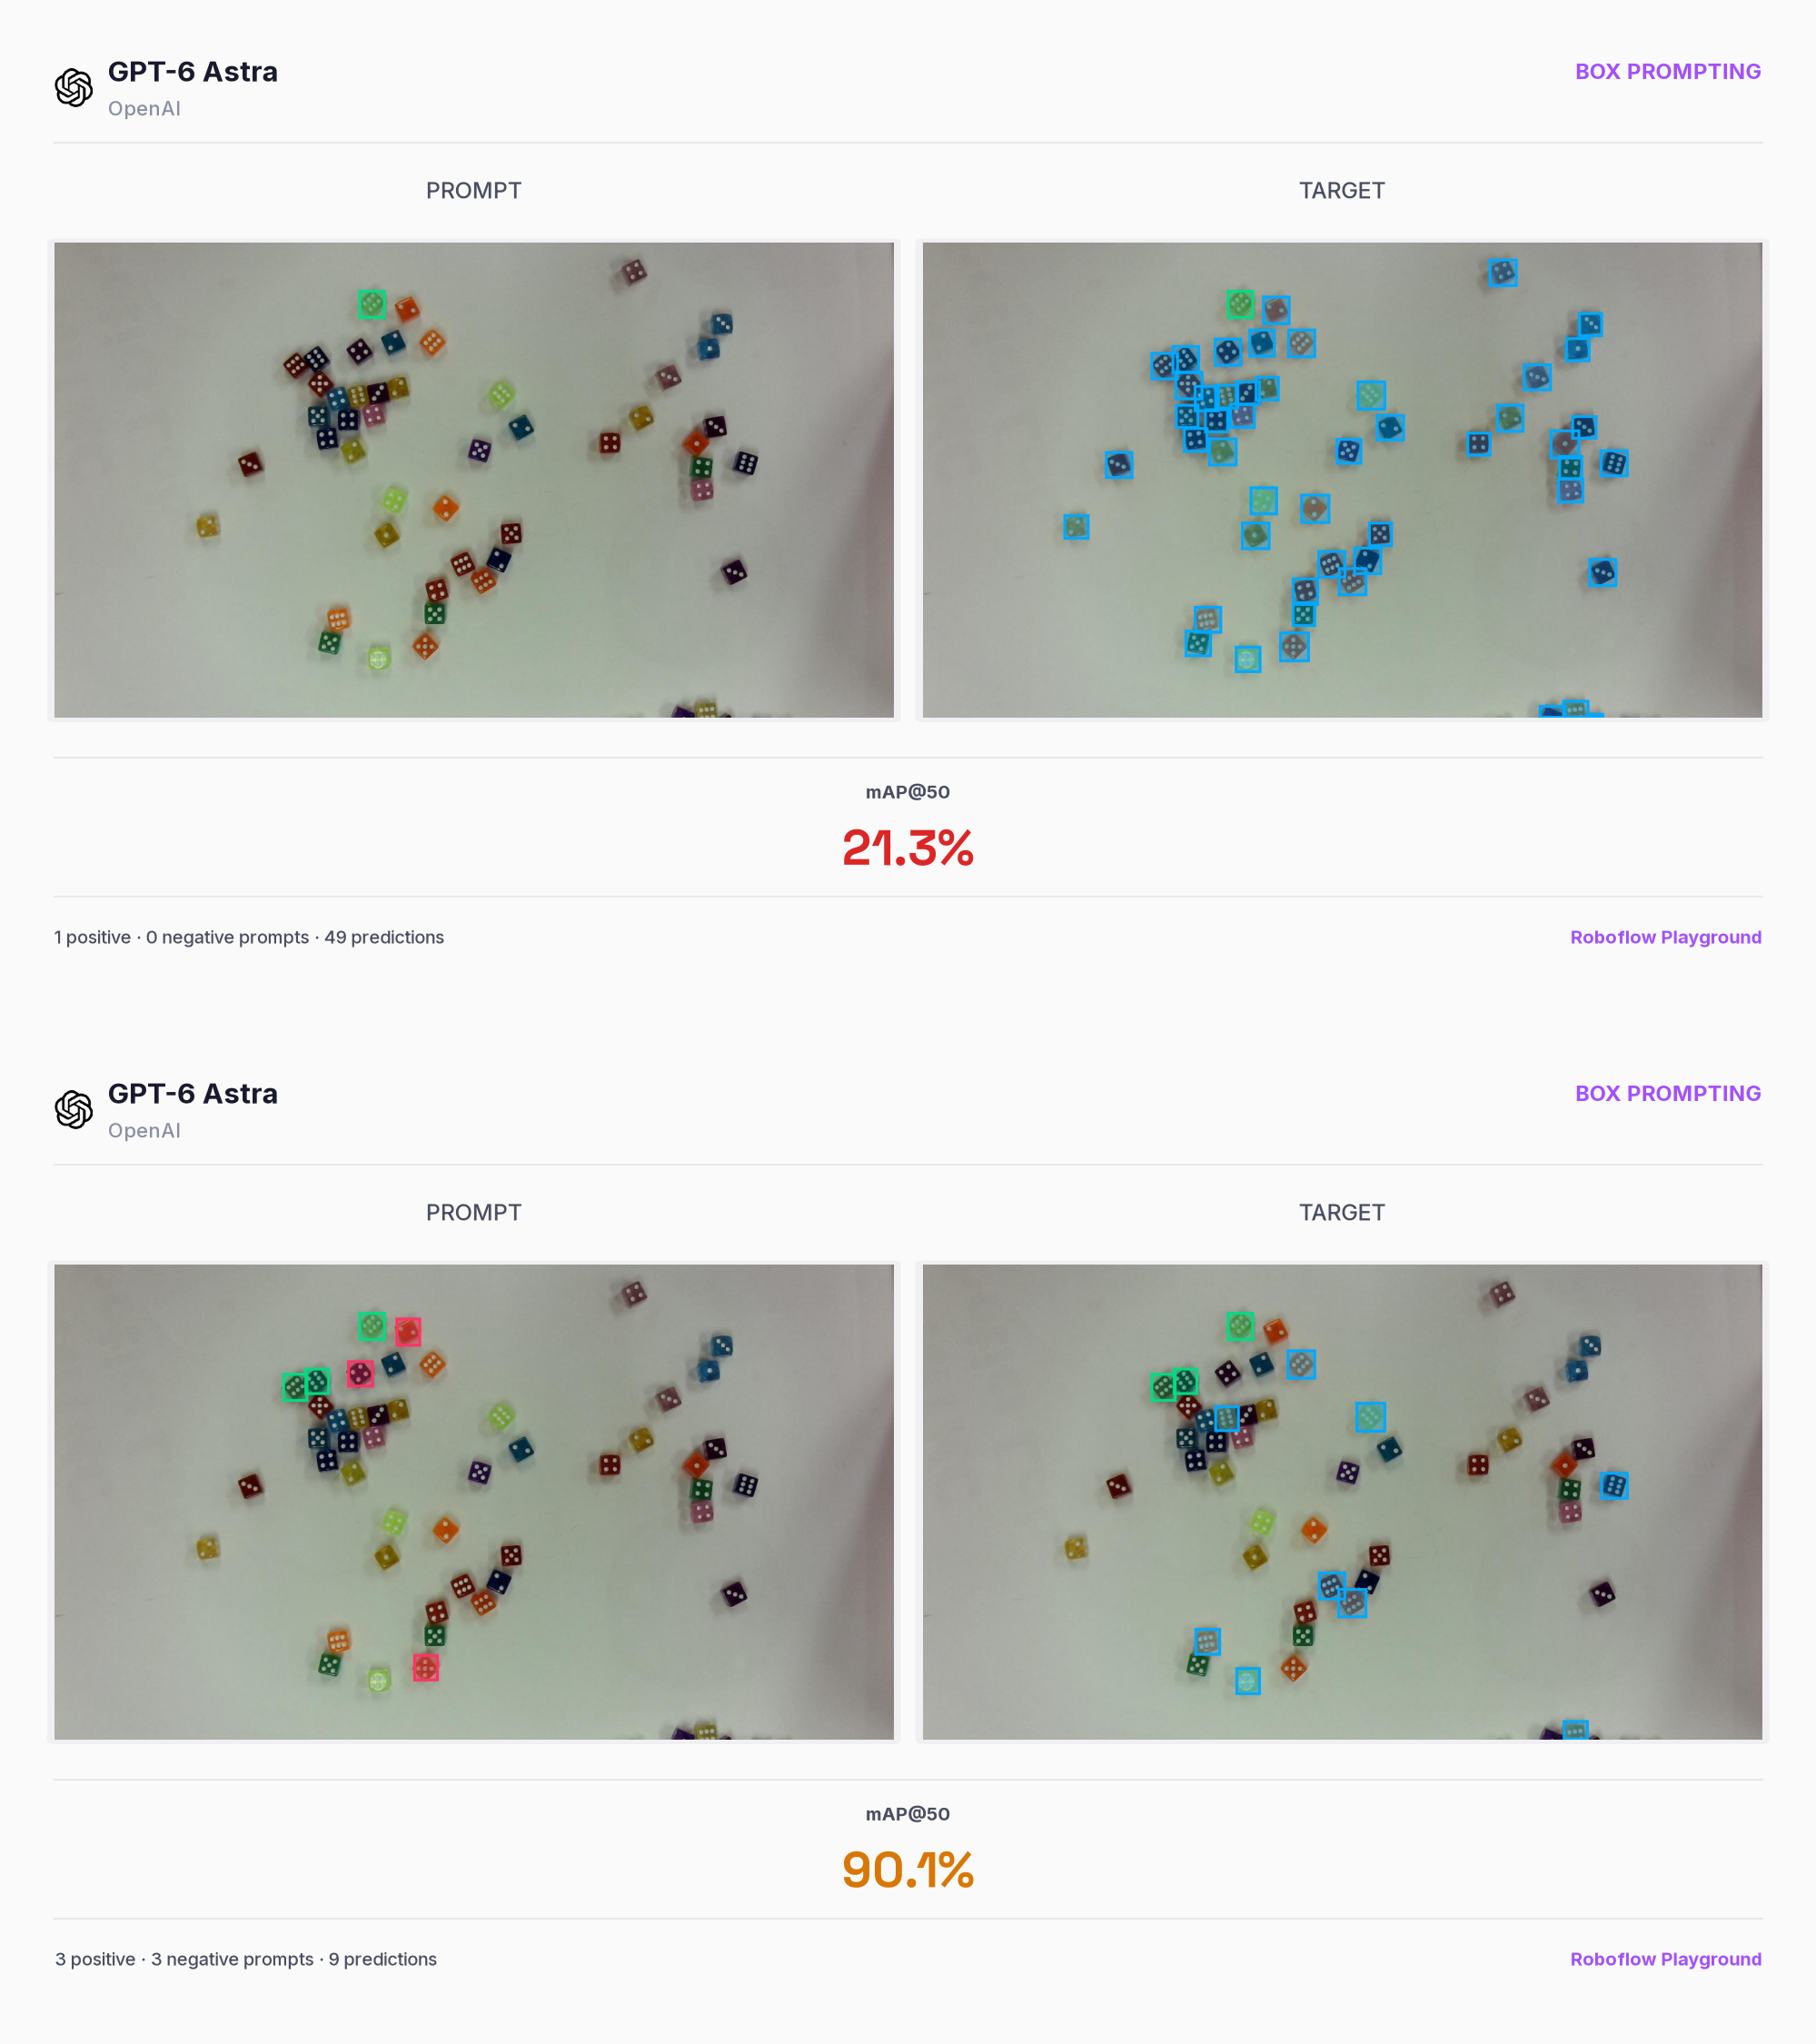
Astraのユニークな機能の一つがボックスプロンプティングだ。クラス名を文字で渡す代わりに、「こういうオブジェクトを探せ」という視覚的なサンプルをバウンディングボックスで提示できる。Qwen3.8 Maxでも確認されていた機能だが、Astraでも動作することが確認された。
ポジティブボックス(探したい対象)とネガティブボックス(除外したい対象)を組み合わせることで精度が大幅に向上する。サイコロの検出実験では、ポジティブ3個・ネガティブ3個のボックスを与えることで、予測数が49個から9個に絞られ、mAP@50が**21.3%から90.1%に改善した。フットボール選手の例では46.9%から100.0%**に改善している。
さらに、異なる画像間でのボックス転用も機能する。ある画像で白い錠剤にボックスを付けてプロンプトすると、別の画像で黄白のカプセル錠を検出できた。コンベアの映像ではある日のボトルキャップのボックスを使い、1週間後の別映像でも**mAP@50 100.0%**を達成した。
セグメンテーション:言語理解ではSAM 3を上回るが、マスク精度では劣る
セグメンテーションでは、バウンディングボックスの代わりにポリゴン頂点を返すよう指示する。SAM 3との比較では言語理解の差が明確に出た。
SAM 3はタイヤのサイズ表記(テキスト領域)を1つも検出できなかったのに対し、Astraは3つ全て正確に検出。車のパーツ分類でもSAM 3はリアドアを「フロントドア」、リアバンパーを「フロントバンパー」と誤分類したが、Astraは正しく区別した。
一方で、マスクの境界精度ではSAM 3が優位だ。ニンジンのセグメンテーション比較では、Astraのポリゴンは輪郭が簡略化されており、SAM 3のマスクの方が境界を細かく追えている。
Roboflowは「Astraで対象クラスを特定してバウンディングボックスを取得し、そのボックスをSAM 3に渡す」という二段構成の組み合わせを推奨している。
カウント・視覚推論でも首位
オブジェクトカウントでは低努力で**80.2%、高努力で81.1%**を記録(Solは74.3%・76.1%)。重なり合う金属ブラケット12個や、コンタクトレンズ陳列棚の空きスロット22個を正確にカウントしている。
視覚推論では低努力で**87.2%、高努力で91.2%**を達成。2位との差はそれぞれ5.1ポイント、6.7ポイントだ。技術図面からラベルのない距離を計算して2.742という値を導出したり、コンテナの積載重量制限(28,800 kg)に対して28,000 + 900 kgの荷物が超過することを正しく判定するといった例が示された。
動画応用と現実的なコスト
Astraをバスケットボール映像(1fps サンプリング)に適用したところ、プレー間をまたいでプレイヤーIDを維持し、チーム分類とジャージ番号の読み取りも可能だった。ただしコストが1フレームあたり約$0.02〜$0.08かかるため、30fpsの映像を1分間処理すると$36〜$144に達する。実用上はローカルの検出・追跡モデル(RF-DETRやBoT-SORTなど)と組み合わせ、Astraはサンプリングされたフレームの解釈に限定する構成が現実的だとしている。
限界・注意点:ロボット制御実験では環境依存が顕著
ロボット制御実験では、SO-101アームとカメラを接続してゴールデンゲートブリッジを描画させる試みが行われ、視覚フィードバックと人間の補助を組み合わせながら複数回で改善が見られた。
ただしこの結果は再現性に注意が必要だ。別の実験者(MrDee)による同様のロボット描画実験では、AstraとGrokはいずれも完了に失敗し、Fable 5.1のみが成功するという異なる結果が報告されている。Roboflowはこの差異についてセットアップ依存の部分が大きいと指摘しており、ロボット制御への応用はまだ実験的な段階とみるべきだ。
マスク境界精度・フレームあたりのコスト・ロボット制御の再現性、これら三点が現時点での主な実用上の制約である。検出・推論の定量スコアが最高水準にある一方で、ユースケースに応じた使い分けと他モデルとの組み合わせが鍵になる。
詳細はGPT-6 Astra Is the Best Vision Model We Have Testedを参照していただきたい。
