10月15日、コンピュータービジョンAI企業のRoboflowが「Google Is Back! Gemini 4 Argon Leads Our Vision Benchmark」と題した記事を公開した。Roboflowは独自のビジョンベンチマークを継続的に運営しており、複数のVLM(Vision Language Model)を同一条件で比較することで知られる。今回の記事では、Gemini 4 ArgonがそのベンチマークにおいてGPT-6 Astraを含む競合モデルを抑えて全タスクのトップに立ち、速度・精度・コストの実測データとともにその実力が詳しく報告されている。
コスト差が最大の見どころ:GPT-6 Astraの約6分の1
精度で首位に立つだけなら、他のモデルも競っている。Gemini 4 Argonが特に目を引くのはコストパフォーマンスだ。
RoboflowがAPIの実測トークン使用量から算出したコストは、1,000枚の画像処理あたり低努力(low effort)モードで約$5.80、高努力(high effort)モードで約$20.60。対してGPT-6 Astraは同条件でそれぞれ**$33.60と$73.40**だった。
- 低努力モード:Astraの約6分の1
- 高努力モード:Astraの約4分の1
ただしこれはGoogleが提示する導入期価格(入力$2/百万トークン、出力$10/百万トークン)に基づく数字で、2026年11月30日までの適用となる。その後の正規価格は入力$4・出力$20と2倍になるが、それでもAstraより安価だとRoboflowは述べている。価格条件が将来変動する点は念頭に置いておきたい。
速度については、リクエストの平均応答時間が低努力で13.4秒、高努力で19.6秒と、決して速いモデルではない。速さを優先する用途には向かないが、精度とコストの両立が求められる場面では有力な選択肢になる。
ベンチマーク結果:全タスクで首位
Roboflowは物体検出・セグメンテーション・OCR(3種)の各タスクで評価を実施した。精度指標として用いられているmAP@50とは、IoU(Intersection over Union)閾値を0.5に設定したときの平均適合率(mean Average Precision)であり、物体検出モデルの精度比較で広く使われる標準的な指標だ。
物体検出(mAP@50)
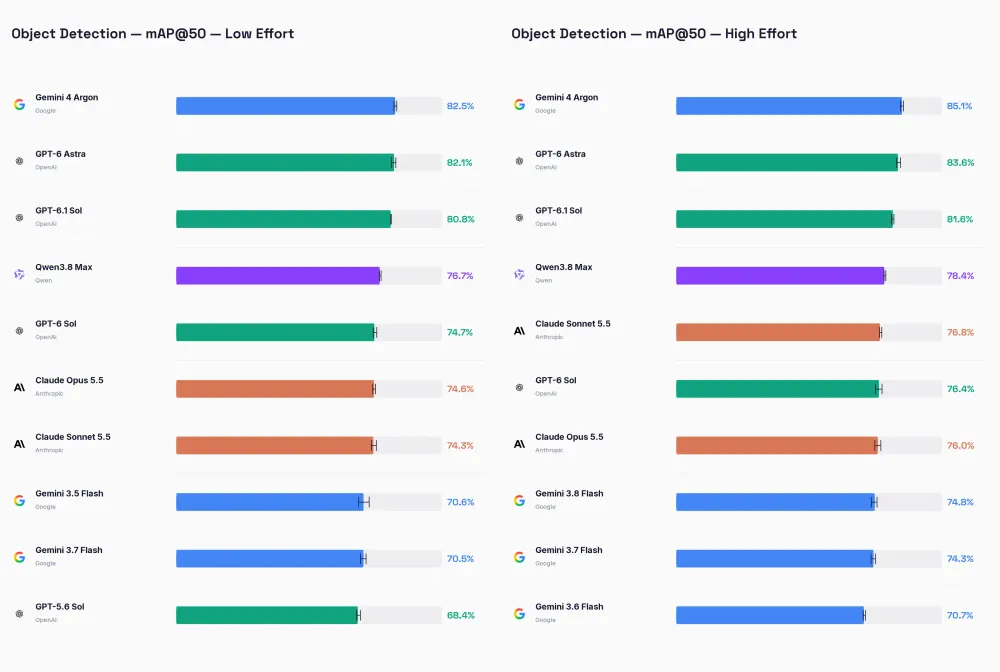
低努力で82.5%、高努力で85.1%を記録し、Astraを両設定で上回った。さらに直前のGeminiベストスコアと比較して各設定で10ポイント以上の改善となっている。バナナ農園の航空写真、飲料工場のボトルキャップ、コンベア上のジャガイモなど、多様なシーンで安定した検出精度を示している。
テキストによるクラス指定に加え、ボックスプロンプティング(検出したいオブジェクトの例をバウンディングボックスで直接示す手法)にも対応する。文章では表現しにくいクラスや曖昧な定義に有効で、チェスの駒の色別検出などの例が紹介されている。さらに別画像の参照オブジェクトをもとに、異なる画像から同種オブジェクトを検出するクロスイメージプロンプティングも機能した。
OCR:単一文字列抽出
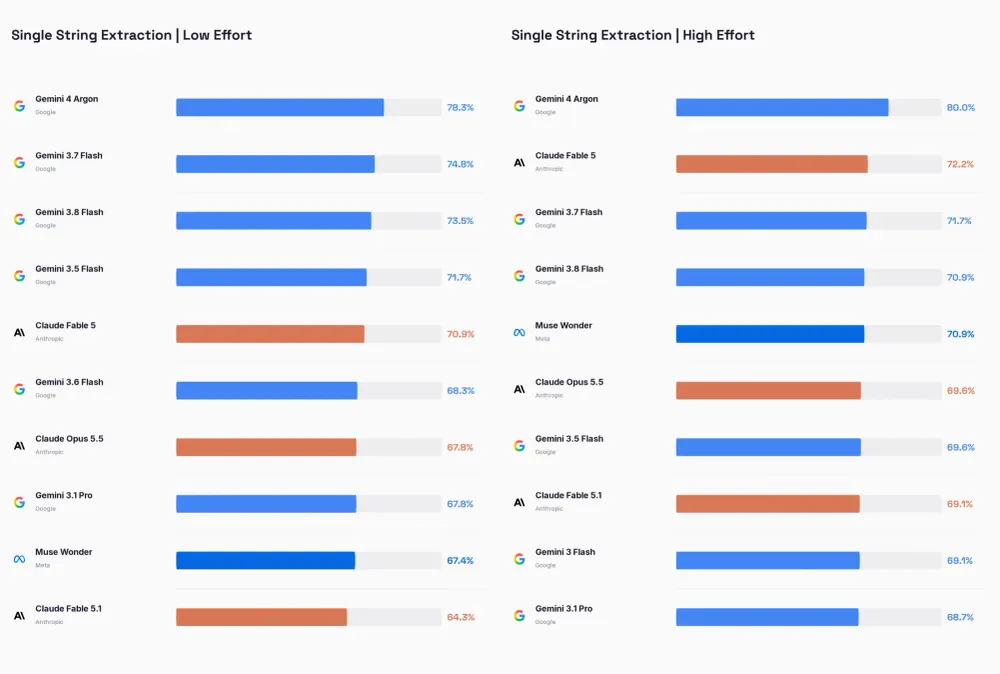
高努力で**80.0%**。前世代GeminiのベストスコアだったGemini 2.5 Proが71.7%だったため、こちらも大幅な改善だ。逆さのデジタルスケールや金属への刻印コードなど難しい条件でも正しく読み取れた一方、ナンバープレートや5ダイヤル式電力計(個別のダイヤルを読んで1つの値に統合する処理)では誤りが生じた。手書き文字全般も依然として苦手とする。
JSON構造化抽出・テキスト位置特定
JSON抽出は低努力**92.6%・高努力94.8%**でトップ。ただし上位モデル間の差は小さく、前世代Geminiもこのタスクでは高精度を保っていたため、相対的な改善幅は小さい。
テキストの位置特定+認識タスク(技術図面や地図など、テキストが様々な向きで散在する画像を対象とし、内容と座標を同時に返す)では低努力**81.6%・高努力84.7%**を記録し、従来リードしていたOpenAIモデルを抜いた。
セグメンテーションと動画推論
セグメンテーション(物体をポリゴンで表現する処理)はVLMにとって負荷が大きいタスクだが、Argonはニンジンに混入した異物(穴あきの形状を含む)やネジ・ワッシャー、重なった段ボール箱の区別などで実用的なマスク品質を示した。記事ではSAM 3との比較に触れており、SAM 3はより高速だが複雑なテキスト指示の理解に限界がある場面で、Argonの言語理解力が優位に立つと述べられている。
動画用途では2つの実験が行われた。
- プレイヤーの再識別:バスケットボールの試合映像から0.5秒ごとにフレームを抽出し、隣接フレーム間で選手IDを一貫して紐付け。その後チェックポイント間を線形補間することで30fpsの滑らかなトラッキングを実現した。モデルが全フレームを処理する必要がない設計になっている点が実践的だ。
- 手のキーポイント追跡:参照画像で番号を振ったキーポイントをフレームごとに独立して推定。出力のジッターにはOne Euro Filterを適用して平滑化している。
まとめ
Roboflowの記事は「まずは安価なモデルで試して、それで解決できるか確認する」という実践的な助言で締めくくられている。Argonは全体トップではあるが、レイテンシが許容できない用途や低コストで十分なケースでは、より小型・高速なモデルが合理的な選択肢となる。
精度・コストの両面でGPT-6 Astraを大きく引き離した今回の結果は、ビジョンタスクでのモデル選定を再評価するきっかけになりそうだ。なお、コスト比較の前提となる導入期価格は2026年11月30日までの適用である点には留意が必要だ。
詳細はGoogle Is Back! Gemini 4 Argon Leads Our Vision Benchmarkを参照していただきたい。
