9月22日、NVIDIAが「NVIDIA Isaac ROS 5.0 Advances Agentic, Open Source Robotics Development」と題した記事を公開した。今回のリリースでは、AIエージェントがカメラキャリブレーションやモデル適応を自動化する「Agentic Workflow」が導入され、姿勢推定の処理速度は最大5.5倍に向上した。ロボット開発における反復的な手作業をAIが肩代わりするという方向性が、従来バージョンからの最大の進化点だ。
カナダ・トロントで開催中のROSConにあわせて、NVIDIA Isaac ROS 5.0が公開された。GitHub上で無償・オープンソースで提供されている。ROSConはROS(Robot Operating System)コミュニティが毎年開催する最大規模の年次カンファレンスで、新技術の発表やエコシステムの動向が集まる場として知られる。ROSはOpen Roboticsが主導するロボット開発向けのオープンフレームワークで、世界に約130万人のユーザーを持つ。Isaac ROSはそのROS上でGPU加速パッケージを提供するNVIDIAのプロジェクトだ。今回の5.0では、従来のGPU加速に加えて「AIエージェントがロボット開発を補助する」という軸が加わった。
AIエージェントをロボット開発に組み込む
今回のリリースで最も注目すべき変更は、AIエージェントが直接参加できるワークフロー(Agentic Workflow)の導入だ。
具体的には、セットアップや操作(マニピュレーション)向けの「Isaac Skills」が新たに用意された。これはAIエージェントと人間の開発者の双方が再利用できるワークフローの単位で、コーディング補助にとどまらない踏み込んだ機能も含む。
たとえばFoundationStereo fine-tuningスキルでは、AIエージェントが開発者のカメラ・環境・アプリケーション固有の条件に合わせてステレオ知覚モデルを適応させる作業を自動化できる。センサー構成ごとのキャリブレーション作業は現場の開発者が地道にやっていた部分だけに、ここを自動化できる意味は大きい。
また、物体の位置・姿勢を推定・追跡するFoundationPose(姿勢推定向けの基盤モデル)は、新たにエージェント対応の推論ライブラリを提供し、処理速度が最大5.5倍に向上した。
ピック&プレース(検出→深度推定→姿勢出力をつなぐ一般的なワークフロー)もスタンドアロンのエージェント対応スキルとして切り出され、Isaac ROS外からでも利用できるようになった。
プラットフォーム面では、最新のROS Lyrical(ROS 2の新バージョン)およびUbuntu 24.04への対応が追加された。NVIDIAはOpen Source Robotics Allianceとも協力し、異なるハードウェア(GPUを含む)をまたいでロボットソフトウェアが効率よく動作するための標準データハンドリングインターフェースをROS Lyricalに提供している。CUDAがGPU加速のリファレンス実装として機能する形だ。
エコシステム各社の対応
Isaac ROS 5.0にあわせて、複数の企業・プロジェクトが対応を発表している。特に産業用途での採用が進んでいる事例として以下が挙げられる。
**Intrinsic**はオープンソースの産業用ロボティクススイート「Intrinsic Core」の一部として、Open Machine Tending Solutionを公開した。FoundationPoseを内包し、ロボットが部品を動的に検出・把持できる。固定治具や専用のシステムインテグレーションへの依存を減らせるとしている。
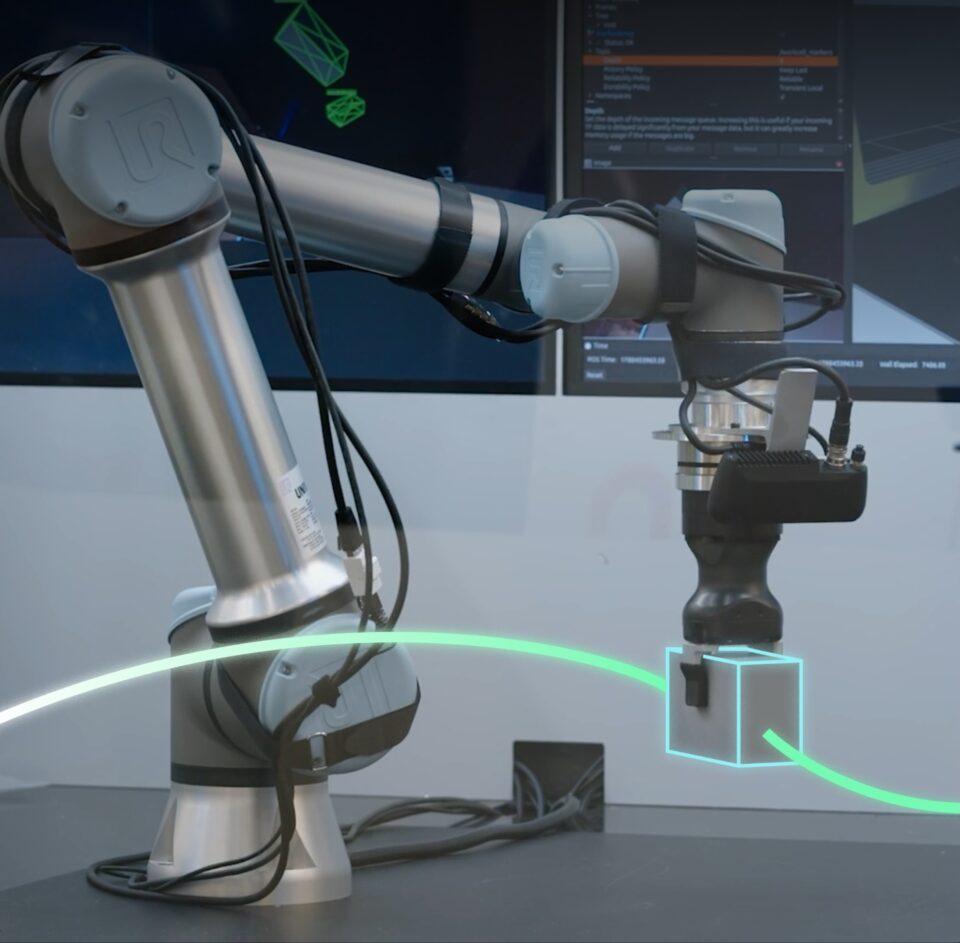
IntrinsicのOpen Machine Tending SolutionでのFoundationPoseによる物体知覚
**Flexiv**はRizon 4アダプティブロボットにIsaac ROSを統合し、Isaac Simでのテストから実機デプロイまでの経路を整備した。すでに溶接アームとして自動車工場に導入されている実績がある。
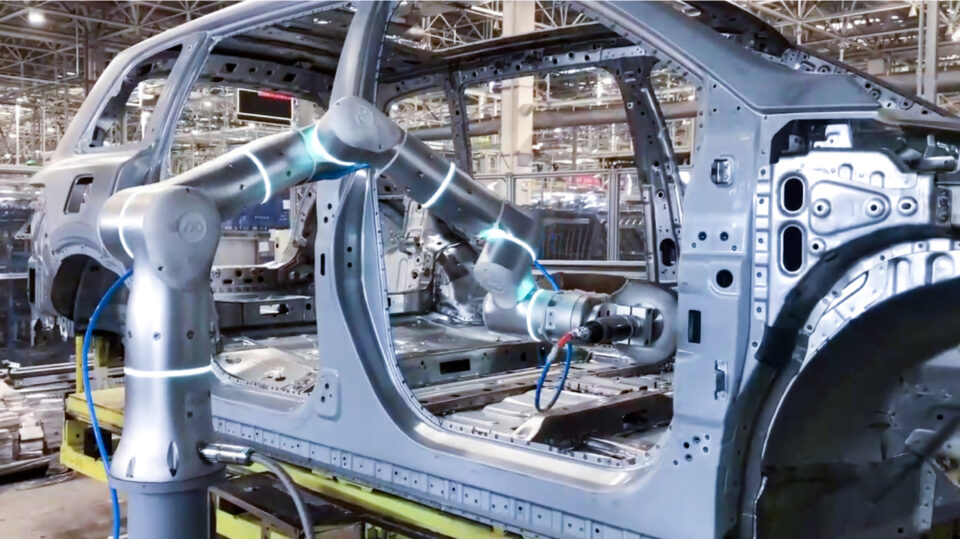
Isaac ROSとIsaac Simで開発されたFlexivロボットが自動車工場の溶接アームとして稼働
MagnaはIsaac ROSをロボット知覚・データ収集・Isaac GR00Tモデル展開の基盤として採用。Isaac Simによるハードウェア・イン・ザ・ループ(HIL)テストと組み合わせて製造現場への展開を加速している。Isaac GR00TはNVIDIAが提供するヒューマノイドロボット向けの汎用基盤モデルだ。
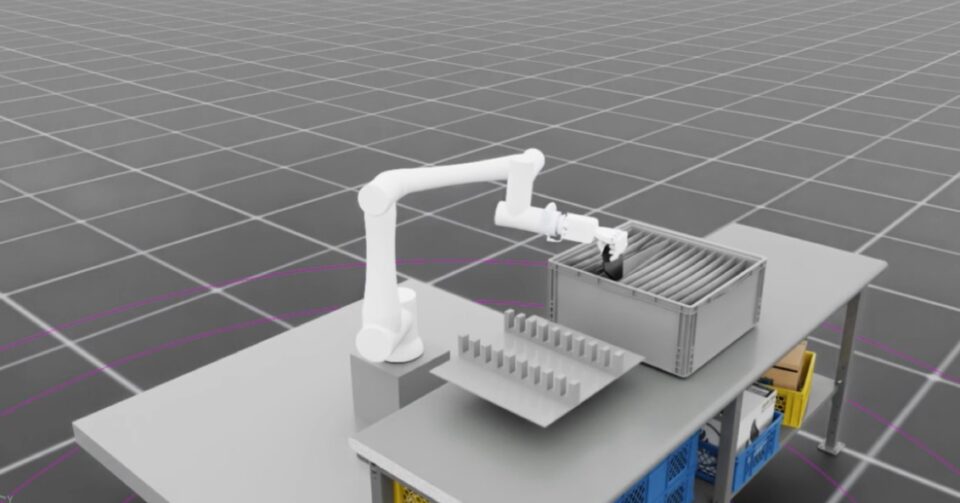
MagnaはIsaac ROSとIsaac Simを組み合わせてHILテストを実施
EkumenはGPU加速のIsaac ROSパッケージを既存のROS/Nav2スタックに組み込み、isaac_ros_cumotionを使って倉庫用ロボットアームの衝突回避経路を約2〜5ミリ秒で計算することを実現した。Nav2はROS 2向けのナビゲーションフレームワーク、cumotionはNVIDIAのGPU加速モーションプランニングライブラリだ。
Mentee Roboticsはヒューマノイドロボット「MenteeBot」の知覚・AIバックボーンにIsaac ROSを採用。Jetson OrinとJetson Thor間でソフトウェア基盤を共有し、次世代システムへの移行コストを抑えている。
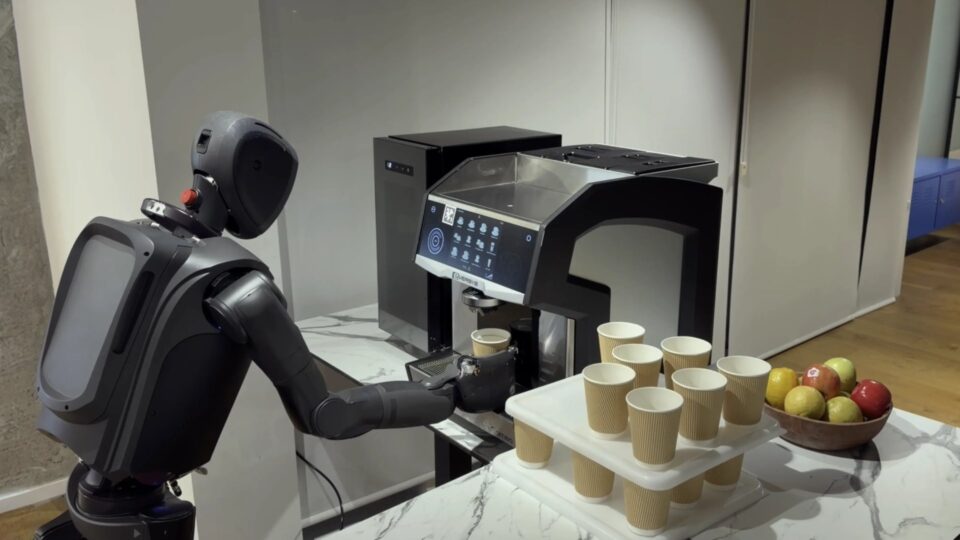
MenteeBotはIsaac ROSでJetsonハードウェア間の知覚スケールを統一
Universal RobotsはAI Accelerator SDKにIsaac ROSを組み込み、エッジ側はNVIDIA Jetsonで動作させることで、正確に位置決めされていない部品にも対応できる柔軟な製造セルを実現している。
開発環境まわりでは、**Prefix.devがパッケージ管理ツール「Pixi」でROSとNVIDIA CUDAを統合し再現可能な開発環境の構築を簡略化、Foxglove**がIsaac ROSチュートリアル全体に統合された可視化・デバッグツールとしてnvbloxメッシュやrosbagに対応している。nvbloxはリアルタイムの3D占有マップ生成ライブラリだ。
エッジ実行を担うJetsonプラットフォーム
構築したアプリケーションは最終的にロボット本体で動かす必要がある。Isaac ROS 5.0はNVIDIA Jetson Orin Nano(エントリークラス)からJetson Thor(高性能クラス)まで対応し、開発から本番デプロイまでスケールできる構成になっている。
FieldAIはJetsonデバイス上でクラウド接続なしに完結するロボット基盤モデルにIsaac ROSを統合し、オンロボットAIスタックの効率向上を図っている。Noble MachinesはJetson上のIsaac ROSを使い、産業用汎用ロボットの開発を加速している。
詳細はNVIDIA Isaac ROS 5.0 Advances Agentic, Open Source Robotics Developmentを参照していただきたい。
